


 広告掲載のご案内
 ご購読申込み

スペースデータ、工事現場を3D空間で再現する施工シミュレーション基盤 重機の動きや干渉を着工前に検証


株式会社スペースデータは、工事現場とそこで稼働する重機やロボットを3D空間に再現し、着工前に動きや干渉を検証できる施工シミュレーション基盤を開発した。同社のロボット基盤「RobotBrain」が備える「空間知能」技術を活用したもので、第一弾として、都心の高速道路ジャンクションの高架下を舞台にしたクレーン操作シミュレーションを公開している。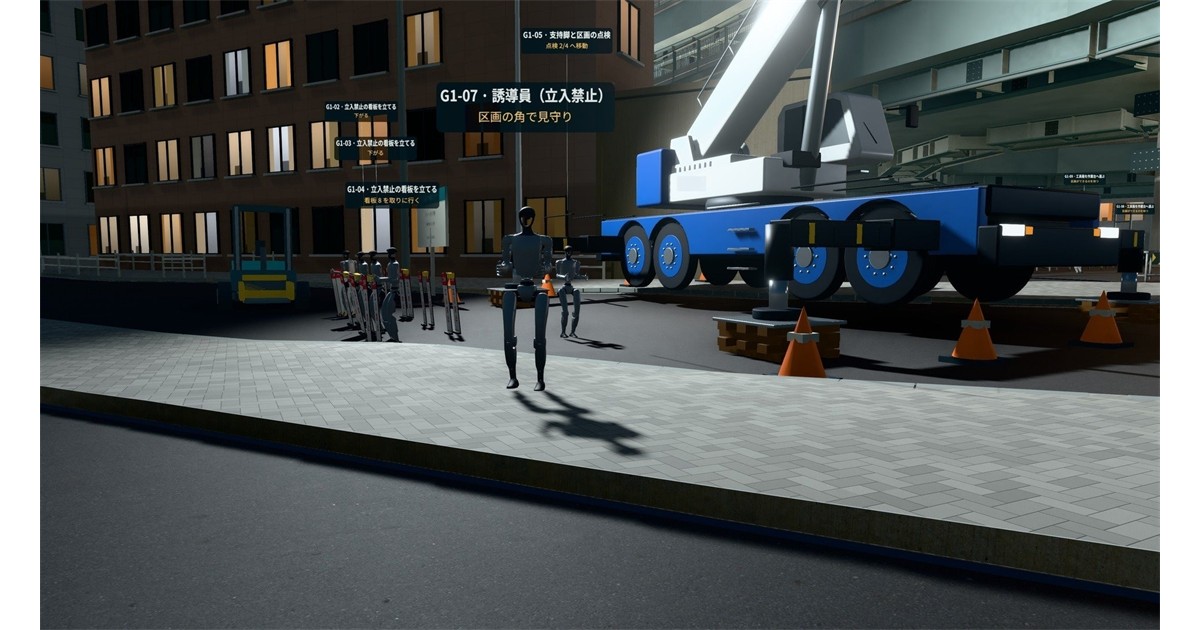
この基盤では、都市の3Dモデル生成技術で現場と周辺環境を再現し、そこにクレーンや運搬車両、ロボットなどの機材を配置する。環境の構築手順は標準化されており、現場ごとの空間を最短1日で立ち上げられる。物理エンジン「MuJoCo」を用いて、荷の重さやワイヤーの張力、荷の揺れ、構造物との接触を毎秒500回計算。旋回速度による揺れの変化や、定格総荷重を超えた際の動作停止、構造物に接触した場合の鉄筋コンクリートのひび割れや鉄筋切断までを再現する。公開された事例では、同じ条件でも145t級の大型機は旋回時に高架へ接触して停止し、25t級の小型機は接触しなかった。着工前の機種選定を比較するかたちで示している。
機材は13t級から145t級まで8機種のクレーンを独自モデルとして用意し、トラックや自律走行搬送ロボット(AMR)、人型ロボットも同じ空間で扱える。クレーンは公表仕様値に基づく独自モデルで、特定メーカーや機種の監修・承認は受けておらず、ロゴや機種名は使用していない。ブームのたわみや転倒、地盤、風の影響は現時点では再現していないが、これらへの対応や対応機材の拡大を順次進める方針で、360度カメラで実際の現場をスキャンして再現する仕組みも検討している。利用はPCやスマートフォンのブラウザで完結し、インストールは不要。アバターで運転席に乗って操作でき、URLを共有すれば離れた関係者も同じ現場を同時に確認できる。
高度経済成長期に整備された高速道路や橋梁の老朽化に伴い、大規模な更新・修繕工事は今後増える見込みだ。空間の限られた現場では接触や揺れを事前に見極める必要があり、ロボットや自動搬送機を導入する際にも実機で試す前に動きを確かめられる環境が求められている。施工計画の下見や安全教育、ロボット導入の検討、発注者や近隣住民への説明などでの活用が想定され、工事現場の安全性と施工計画の精度を高め、社会インフラのレジリエンス向上につなげることを目指す。
